


UGD 메이커스페이스서 로봇·드론·센서 보안 검증환경 확인
AI-IT-OT 통합보안 중심 국제 공동연구 가능성도 논의
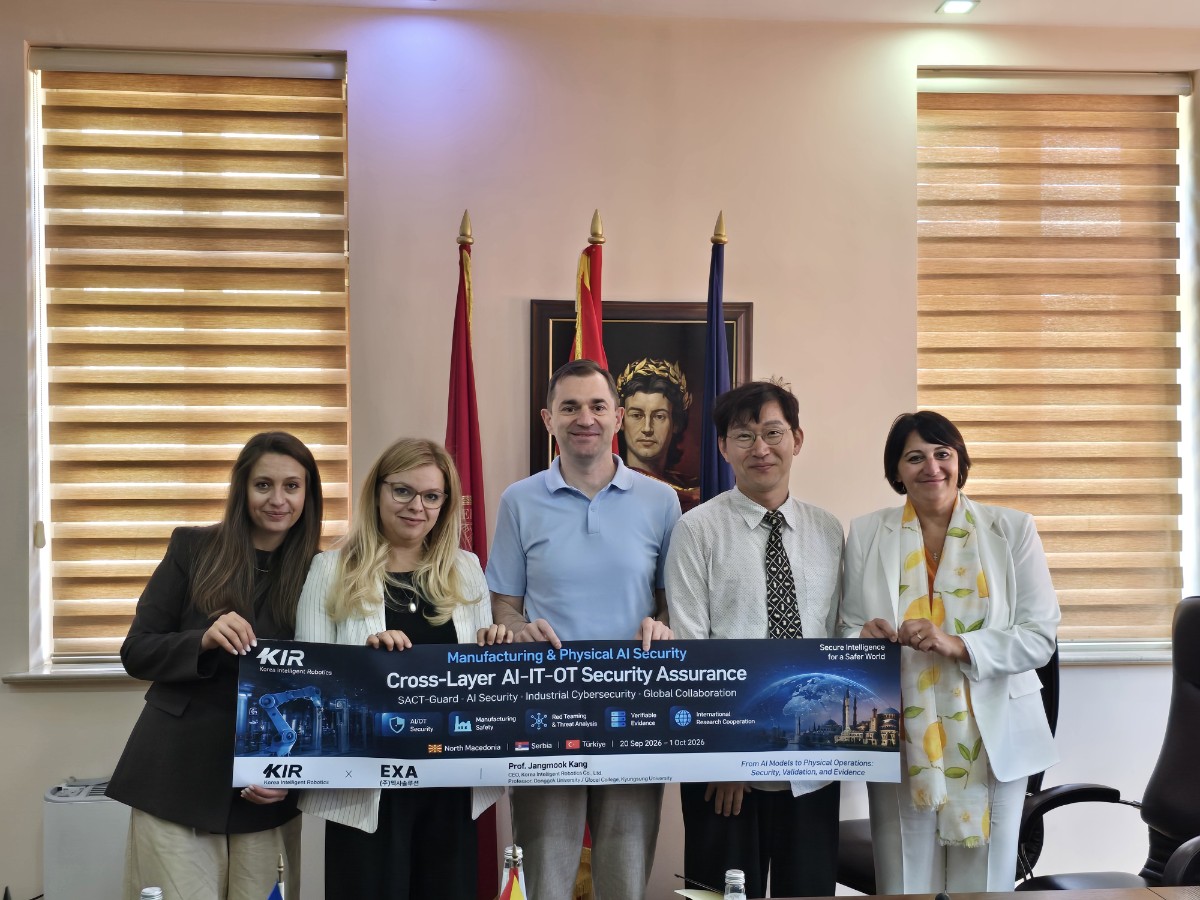
AI 보안전문가 강장묵 교수(동국대학교 국제정보보호대학원)가 북마케도니아 슈티프(Štip)의 고체 델체프대학교(UGD, Goce Delčev University)를 찾아 피지컬 인공지능(Physical AI)과 사이버보안 분야의 국제 공동연구 가능성을 논의했다. 이번 방문은 AI 모델 중심의 보안을 로봇과 드론, 센서, 네트워크, 실제 물리적 행동까지 확장해 검증할 수 있는 연구 접점을 확인하는 데 초점이 맞춰졌다.
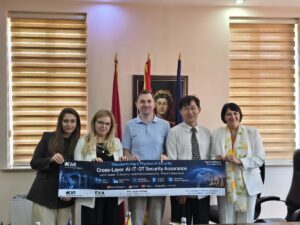
강 교수는 9월 24~25일 UGD 법학부 국제학술대회 참석을 계기로 대학 관계자들과 별도 면담을 갖고 컴퓨터과학 연구공간과 UGD 메이커스페이스(UGD Makerspace)를 둘러봤다. 현장에서는 사쇼 코체스키(Sašo Koceski) 교육·학생담당 부총장 등과 로봇, 인공지능(AI, Artificial Intelligence), 사물인터넷(IoT, Internet of Things) 연구환경과 협력 가능성을 살폈다.
강 교수가 주목한 것은 AI의 오류가 화면 속 답변에 그치지 않고 로봇이나 드론의 실제 행동으로 이어질 수 있다는 점이다. 센서 입력이나 네트워크 데이터가 왜곡되면 AI 판단과 제어 명령이 달라지고, 그 결과가 장비의 움직임이나 안전 문제로 이어질 수 있다. 따라서 AI 모델 하나만이 아니라 센서부터 제어까지 전체 흐름을 함께 검증해야 한다는 설명이다.
이 같은 문제의식은 강 교수가 제시하는 계층 간 인공지능·정보기술·운영기술 통합보안(AI-IT-OT, Artificial Intelligence–Information Technology–Operational Technology)과 연결된다. 센서에서 만들어진 데이터가 네트워크와 AI 모델을 거쳐 의사결정과 제어, 실제 물리적 행동으로 이어지는 전 과정을 하나의 보안 체인으로 보고 위험의 시작과 전파 과정을 확인하는 방식이다.
UGD 메이커스페이스는 이런 연구를 실제 장비와 연결해 살펴볼 수 있는 연구·교육 공간이다. UGD가 공개한 장비 목록에는 자율드론과 4족보행 로봇, 각종 센서, 3차원(3D) 프린팅 장비와 실감형 장비 등이 포함돼 있다. 강 교수 일행은 현장에서 연구시설과 데이터 활용 환경을 살펴보며 피지컬 AI 보안의 실증 가능성을 검토했다.
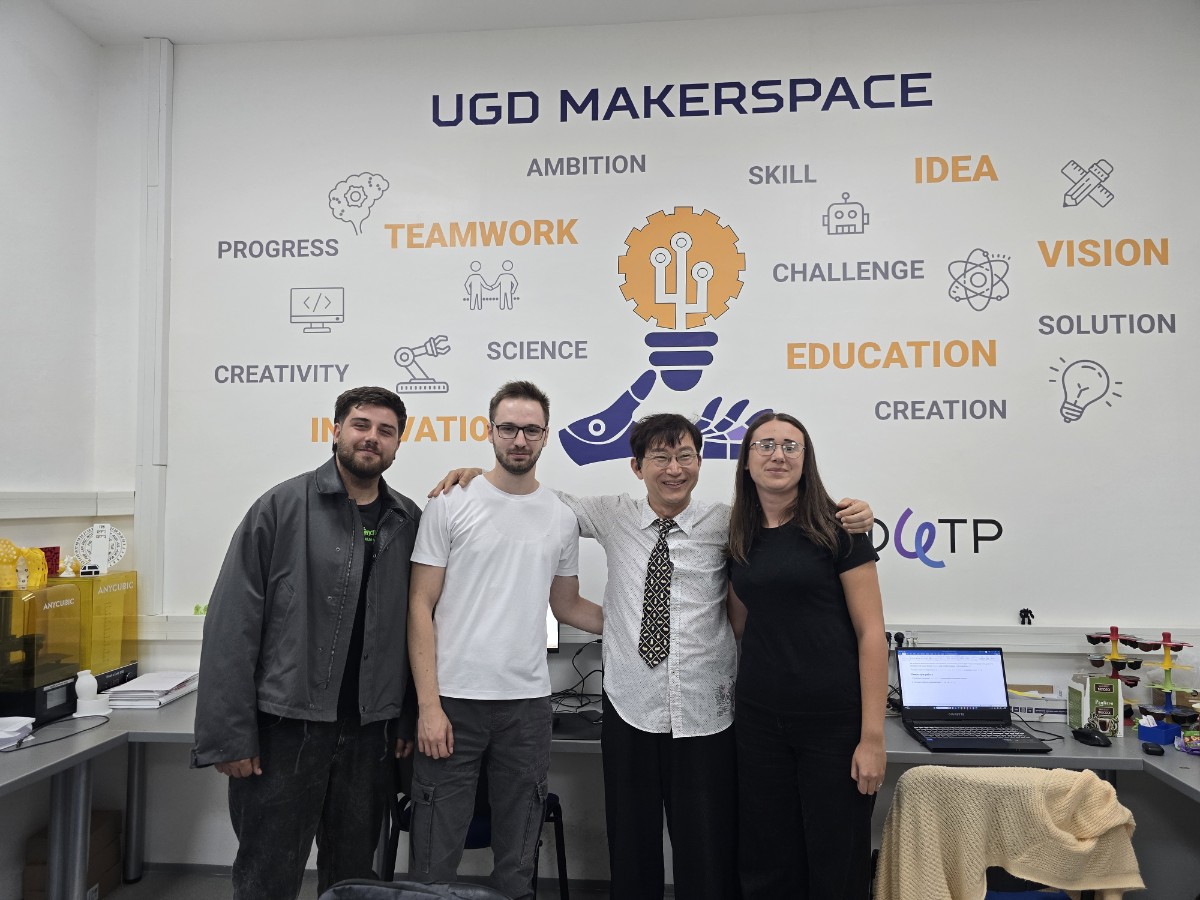
향후 협력은 대형 프로젝트를 바로 추진하기보다 작은 검증 과제와 공동 세미나, 연구자 교류부터 시작하는 방안이 논의됐다. 하나의 로봇이나 센서, 데이터 흐름을 정해 이상상황을 재현하고 AI 판단과 실제 동작의 변화를 분석하는 방식이다. 현재는 업무협약(MOU)이나 공동과제가 확정된 단계가 아니라 연구 가능성을 탐색하는 단계다.
이번 슈티프 방문은 강 교수의 AI 보안 연구를 로봇과 자율시스템의 실제 행동까지 검증하는 피지컬 AI 보안으로 확장할 수 있는 현장 접점을 확인했다는 데 의미가 있다. 강 교수는 센서, 데이터, 네트워크, AI 판단, 제어를 함께 검증하는 통합 보안 연구를 국제 공동연구로 발전시킬 가능성을 계속 모색할 계획이다.




0개의 댓글